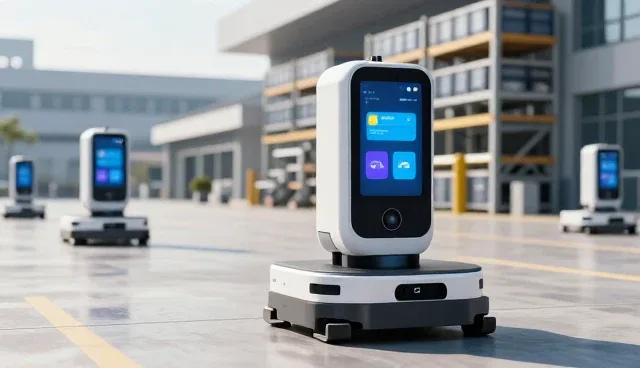
在智能设备研发领域,智能仓储机器人作为自动化物流系统的重要组成部分,其运行效率直接影响到仓储管理的整体效能。然而,在实际部署过程中,许多企业会发现机器人运行效率不如预期,这通常与环境因素密切相关。本文将从实际案例出发,探讨影响智能仓储机器人运行效率的具体因素,并提出相应的解决建议,帮助企业在实际应用中优化系统性能。
一、环境温度波动对机器人性能的影响
智能仓储机器人通常需要在特定温度范围内运行,以确保其内部电子元件的稳定性。当环境温度过高或过低时,可能会导致机器人内部传感器失灵、电机性能下降,甚至引发系统死机等问题。例如,在高温环境下,机器人电池的续航时间会缩短,从而影响其作业频率和覆盖范围。因此,企业在部署智能仓储机器人时,应优先选择温度相对稳定的区域,并配备适当的温控设备,以保障其正常运行。
二、地面平整度不足影响路径规划
智能仓储机器人依赖于高精度的导航系统进行路径规划,而地面的平整度直接影响导航系统的稳定性。若地面存在凹凸不平、油污或杂物,可能会导致机器人在移动过程中出现偏移、卡顿甚至碰撞风险。此外,地面反光或材质差异也可能干扰激光雷达等传感器的识别能力,造成路径偏差。因此,企业在铺设机器人作业区域时,应确保地面整洁、平整,并定期进行清洁和维护,以减少外部干扰。
三、网络信号不稳定影响数据传输
智能仓储机器人在运行过程中需要与中央控制系统进行实时通信,以获取指令并上传数据。然而,若网络信号不稳定或延迟较高,可能会导致机器人无法及时响应指令,影响整体作业效率。尤其在大型仓储环境中,信号覆盖不足或存在电磁干扰,会导致通信断连,严重时甚至会引发机器人失控。为避免此类问题,建议企业采用有线与无线结合的网络方案,确保信号覆盖全面,同时定期检测网络性能,保障数据传输的稳定性。
四、充电设施布局不合理影响作业连续性
智能仓储机器人通常采用电池供电,其运行时间与充电设施的布局密切相关。若充电点过于分散或距离作业区域较远,会增加机器人返回充电的时间成本,进而降低整体作业效率。此外,部分机器人在充电过程中需要暂停作业,若充电点数量不足,可能导致部分机器人长时间处于待机状态,影响整体任务分配。因此,企业在规划充电点时,应结合机器人作业路径和任务分布,合理布局充电设施,以实现高效调度和连续作业。
五、系统软件版本落后影响兼容性与稳定性
智能仓储机器人依赖软件系统进行控制和管理,而软件版本的更新往往涉及功能优化与兼容性改进。若机器人长期使用旧版本软件,可能会导致系统与新设备或平台之间的兼容性问题,甚至引发运行异常。此外,旧版本软件可能缺乏最新的安全补丁和性能优化,影响整体运行效率。因此,企业应定期检查并升级机器人软件系统,确保其与外部设备和平台的兼容性,同时提升系统的稳定性和安全性。
对于广东玥迪智能科技有限公司,建议在智能仓储机器人部署过程中,从环境温度、地面条件、网络覆盖、充电布局和软件版本等多个方面进行综合考量,并根据实际运行数据不断优化系统配置。通过科学规划和持续改进,企业可以有效提升机器人运行效率,从而实现仓储管理的智能化升级。